Система планирования гарантирует, что траектория полета робота останется без столкновений
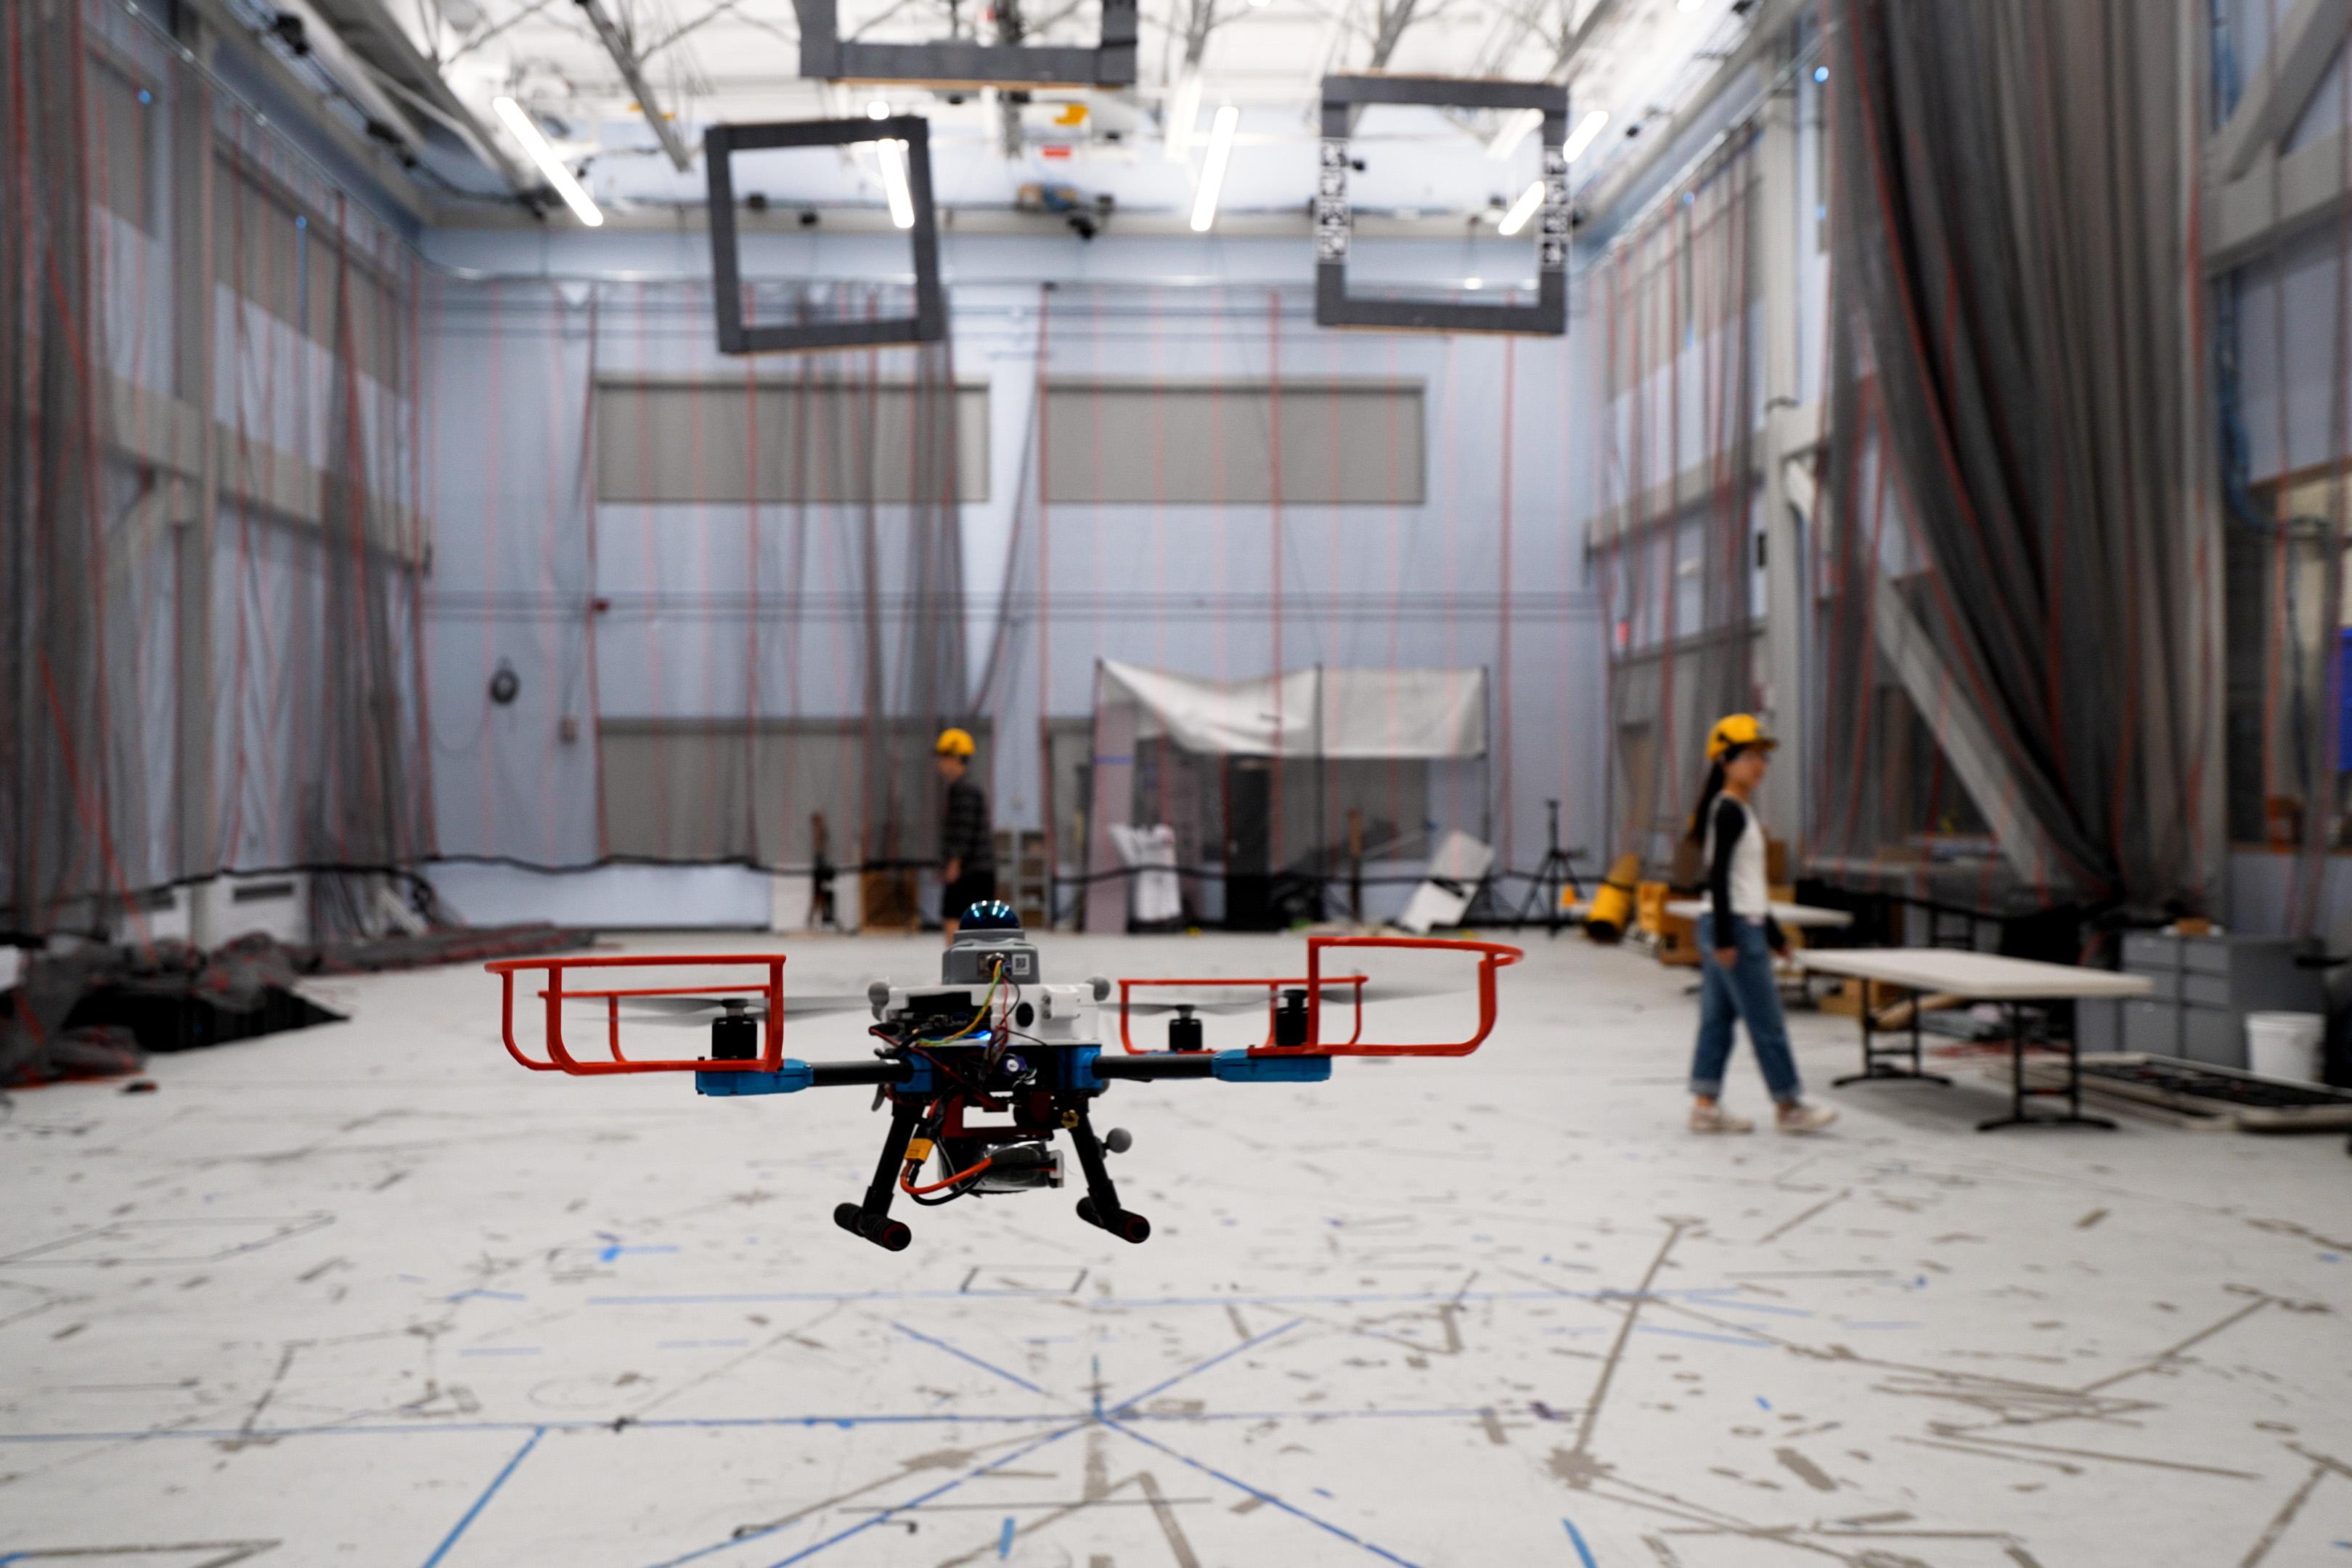
Беспилотные летательные аппараты (БПЛА) могут залететь глубоко в эпицентр бушующего лесного пожара, избегая внезапных вспышек и уворачиваясь от падающих веток деревьев, чтобы собрать важную информацию для спасателей. Но в этой опасной ситуации БПЛА может быть легко поврежден или уничтожен падающими обломками.
Беспилотник и спасатели, которые на него полагаются, получат выгоду от новой автономной навигационной системы, которая гарантированно позволит избежать столкновений даже в совершенно незнакомой обстановке.
Разработанный исследователями Массачусетского технологического института, этот метод позволяет планировать траекторию полета беспилотника, позволяющую ему обходить неизвестные препятствия, которые могут двигаться непредсказуемым образом. Он прокладывает эффективный курс по не нанесенной на карту местности, которая, как доказано математическими методами, безопасна от столкновений.
Многие популярные навигационные системы могут предложить только формальные гарантии безопасности, когда окружающая среда статична или когда препятствия известны заранее.
Позволяя беспилотнику избегать движущихся препятствий, пока он изучает окружающую среду, этот планировщик траектории, который исследователи называют "SANDO" (что означает "Безопасное автономное планирование траектории в динамичных неизвестных условиях"), может быть особенно полезен для таких приложений, как поисково-спасательные операции в разрушенных зданиях, исследование шахт с помощью сетей скрытых объектов. туннели или доставка посылок по многолюдному району.
"В самых сложных условиях, когда у беспилотника нет карты местности, а вокруг движутся неизвестные препятствия, мы создали математическую гарантию безопасности. Единственное, что нужно знать планировщику, - это максимальная скорость, которую могут достичь препятствия. Учитывая это, вы можете использовать его в любых условиях, без карты, и вы знаете, что беспилотник ни во что не врежется", - говорит Кота Кондо, 23-летний доктор философии, недавно получивший докторскую степень по аэронавтике и астронавтике в Массачусетском технологическом институте и являющийся ведущим автором статьи по этому вопросу. новая система.
К нему присоединились Хесус Тордесильяс, 22-летний доцент Папского университета Комильяс в Мадриде, аспиранты Массачусетского технологического института Хуан Рашед, Лили Сун и Исюань Цзя, а также старший автор Джонатан П. Хау, профессор аэронавтики и астронавтики в Форде и главный исследователь Лаборатории информационных и коммуникационных технологий. Системы принятия решений (LIDS) и лаборатория аэрокосмического контроля (ACL) Массачусетского технологического института. Результаты исследования опубликованы в журнале IEEE Transactions on Robotics.
Безопасность превыше всего
Специалисты по планированию траектории используют изображения и данные с бортовых камер и датчиков беспилотного летательного аппарата, чтобы наметить траекторию полета, которая приведет к цели.
Большинство существующих планировщиков либо рассчитаны на неизвестную статичную среду, где препятствия не перемещаются, либо они легко обходят динамические препятствия, не предоставляя официальной гарантии того, что робот не разобьется.
Официальные гарантии безопасности важны в ситуациях, когда ставки высоки, например, если БПЛА доставляет медикаменты к месту удаленного стихийного бедствия. Но попытка просчитать все возможные сбои в динамичной среде заняла бы слишком много времени для развертывания в реальных условиях.
"In an unknown dynamic environment, you don’t have many assumptions to rely on. In those types of environments, researchers haven’t yet been able to mathematically guarantee that a trajectory is safe," Kondo explains.
The MIT researchers used a rigorous mathematical approach to develop SANDO, their safe trajectory planner. They theoretically proved the algorithm always computes trajectories which are guaranteed to avoid collisions with moving obstacles in unknown environments.
SANDO starts by mapping out a safety corridor through the robot’s environment. This corridor is a series of connected regions of 3D space the robot can travel through, which are guaranteed not to contain any obstacles.
But unlike other systems, SANDO creates a time-sensitive safety corridor that considers the possible future movements of dynamic obstacles. It employs a special module that detects, groups, and monitors dynamic obstacles to estimate where they will move next.
While the system doesn’t know exactly where an obstacle will move in the future, it uses that obstacle’s maximum velocity to compute how far it could possibly go in a certain timespan. It puts a sphere around the obstacle that captures the farthest distance it could travel in all directions.
SANDO builds the safety corridor around these spheres to ensure the UAV will not collide with a moving object.
"In the real world, obstacles are going to move, so the safety corridor you create at one point won’t be useful as things move into the corridor. But because we consider this time component, we can now guarantee safety into the future," Kondo says.
The system uses a heat-map based planner to identify "hot" regions of the environment with many obstacles and guides the UAV away from these dangerous areas. This helps the robot chart a more efficient course around danger zones.
Fast reactions
Once it has established a collision-free safety corridor, SANDO optimizes the trajectory within that corridor to find the fastest path to reach the goal.
As the robot travels, SANDO adjusts the safety corridor and reformulates the trajectory to ensure the robot’s path remains collision-free until it reaches its goal.
The researchers employed a few tricks to make the optimization easier to solve so the UAV can rapidly recalculate trajectories using its onboard computer, quickly reacting to sudden changes.
"The most difficult part of developing SANDO was the math," Kondo says. "When you try to guarantee safety, you need to be rigorous and ensure your theory covers every possible case, even edge cases. Once we had that mathematical guarantee, it was very easy to fly the UAVs."
In simulations, SANDO reached the robot’s goal faster than several state-of-the-art systems while completely avoiding collisions in all environments.
SANDO also avoided all dynamic obstacles in 12 test flights with a real UAV, using the robot’s onboard computer and sensors to rapidly replan safe trajectories.
In the future, researchers could make SANDO more computationally efficient and combine the system with machine-learning models that allow the user to give instructions to a robot using plain language.
A central challenge in autonomous flight is that a path that is safe when it is planned may become unsafe as the environment changes. SANDO addresses this challenge with time-varying safe flight corridors and hard-constrained trajectory optimization that supports frequent onboard replanning. Its combination of spatiotemporal planning, formal safety analysis, and hardware validation provides a practical approach to autonomous flight in complex dynamic environments," says Fei Gao, an associate professor at Zhejiang University in China, who was not involved with this research.
This research is funded, in part, by the Defense Science and Technology Agency of Singapore.
>